Dronų aptikimo sistema: kaip Parallax sujungia jutiklius ir atsako, kas skrenda danguje
Parallax – mūsų dronų aptikimo sistema: kameros, mikrofonai, ADS-B ir Remote ID trijuose stiebuose. Kaip ji priima sprendimus, nustato padėtį ir kelia pavojaus signalą.
AFKzona Group · 6 min. skaitymo
- Trumpas atsakymas
- Ką iš tikrųjų turi daryti dronų aptikimo sistema?
- Kaip veikia Parallax?
- Kaip veikia trianguliacija iš trijų stiebų?
- Kaip sujungiami skirtingų sričių duomenys?
- Kas yra atpažinimas atimties principu?
- Kaip sukamoji kamera sprendžia, kur žiūrėti?
- Kokia sistemos architektūra?
- Kiekvienas sprendimas tikrinamas pagal tikrąją padėtį
- Aptarkime jūsų jutiklių sistemą
- Klausimai
Trumpas atsakymas
- Kiekvienas jutiklis pateikia įrodymus (kryptį, jos neapibrėžtį ir klasės hipotezes), o išvadą daro sujungimo sluoksnis, kuriame susitinka skirtingų sričių duomenys.
- Kiekviena paskelbta padėtis yra išlaikiusi šešis geometrinius trijų stiebų krypčių patikrinimus.
- Objektai atpažįstami atimties principu: ADS-B paaiškina orlaivius, Remote ID – registruotus dronus, o trys apsaugos užtikrina, kad kiekvienas paaiškinimas būtų pagrįstas.
- Serveris veikia be jokių trečiųjų šalių vykdymo priklausomybių – su integruotu Node HTTP serveriu ir SQLite, o atnaujinimai realiuoju laiku siunčiami per Server-Sent Events.
Parallax – mūsų pačių sukurta dronų aptikimo sistema. Tai savo serveryje veikianti jutiklių duomenų sujungimo konsolė, kuri stebi dangų virš objekto: aptinka, seka, klasifikuoja ir įrašo dronus, lėktuvus, sraigtasparnius, paukščius, šikšnosparnius, vabzdžius, neatpažintus skraidančius objektus, neįprastus garsus, orų reiškinius ir žaibus. Trijuose stiebuose sistema sujungia kameras, sukamąją kamerą, mikrofonų masyvą, ADS-B ir Remote ID imtuvus. Pavojaus signalai skiriami skraidantiems aparatams, kurių nepaaiškina niekas kitas.
Kiekvienas jutiklis jungiamas per tą pačią adapterio sąsają, o įdiegtas skaitmeninis dvynys kiekvieną sprendimą palygina su tikrąja padėtimi. Šioje atvejo analizėje aprašome, kaip sistema daro išvadas, kaip nustato matomų objektų padėtį ir kaip ji sukurta.
Ką iš tikrųjų turi daryti dronų aptikimo sistema?
Dronų aptikimo sistema turi atsakyti į vieną klausimą: kas iš visko, kas šiuo metu yra danguje, lieka nepaaiškinta ir verta žmogaus dėmesio? Sunkiausia ne pamatyti objektus. Sunkiausia nekelti aliarmo dėl kiekvieno paukščio, keleivinio lėktuvo ir registruoto drono, bet nepraleisti aparato, už kurį niekas neatsako.
Todėl Parallax pasveria kiekvieno jutiklio įrodymus ir apie kiekvieną objektą nurodo, kiek yra tikra ir kodėl.
Kaip veikia Parallax?
Duomenys Parallax sistemoje keliauja griežta grandine, kurioje kiekvienas sluoksnis perduoda savo rezultatą kitam: jutikliai, stebėjimai, trajektorijos, sujungimas, klasifikavimas, įvykiai ir galiausiai pavojaus signalai. Kiekviena išvada daroma sujungimo sluoksnyje. Kiekvienas jutiklis pateikia kryptį, neapibrėžtį (sigma) ir klasės hipotezes, o sujungimo sluoksnyje susitinka skirtingų sričių duomenys.
Jutiklių duomenų sujungimas (angl. sensor fusion) – kelių skirtingų jutiklių rodmenų derinimas į vieną įvertį, kuris patikimesnis už bet kurio jutiklio rodmenis atskirai.
Ką duoda kiekvienas jutiklis
Stotyje yra 20 jutiklių trijuose mazguose, visi prijungti per tą pačią adapterio sąsają.
| Jutiklis | Ką jis duoda |
|---|---|
| Nejudamos plataus kampo kameros (Š, R, P, V ir po vieną kiekviename papildomame stiebe) | Vaizdo kryptys ir klasės hipotezės visame danguje |
| Sukamoji kamera (PTZ) | Iš arti stebi po vieną taikinį: 32× priartinimas, 90°/s pasukimas, pakreipimas nuo −15° iki 90° |
| 8 mikrofonų masyvas 1 m skersmens apskritime | Garso kryptis ±7° tikslumu ir neįprasti garsai |
| ADS-B imtuvas | Orlaivių transliuojama tapatybė ir padėtis, pagal kurią jie paaiškinami |
| ES Remote ID imtuvas (Wi-Fi NAN / BLE) | Registruotų dronų signalai kartą per sekundę, pagal kuriuos jie paaiškinami |
| Meteorologinė stotelė | Sąlygos, kurios keičia kiekvienos klasės tikimybę, bet niekada nelemia, ar objektas aptinkamas |
| Žaibų detektorius | Žaibo iškrovos ir įspėjimas apie žaibą 10 km spinduliu |
| Oro kokybės jutiklis | Aplinkos duomenys apie vietovę |
Ar jutiklis veikia, sistema sprendžia pagal tai, kiek laiko jis tyli; kiekvienam jutiklio tipui nustatyta atskira riba.
Kaip veikia trianguliacija iš trijų stiebų?
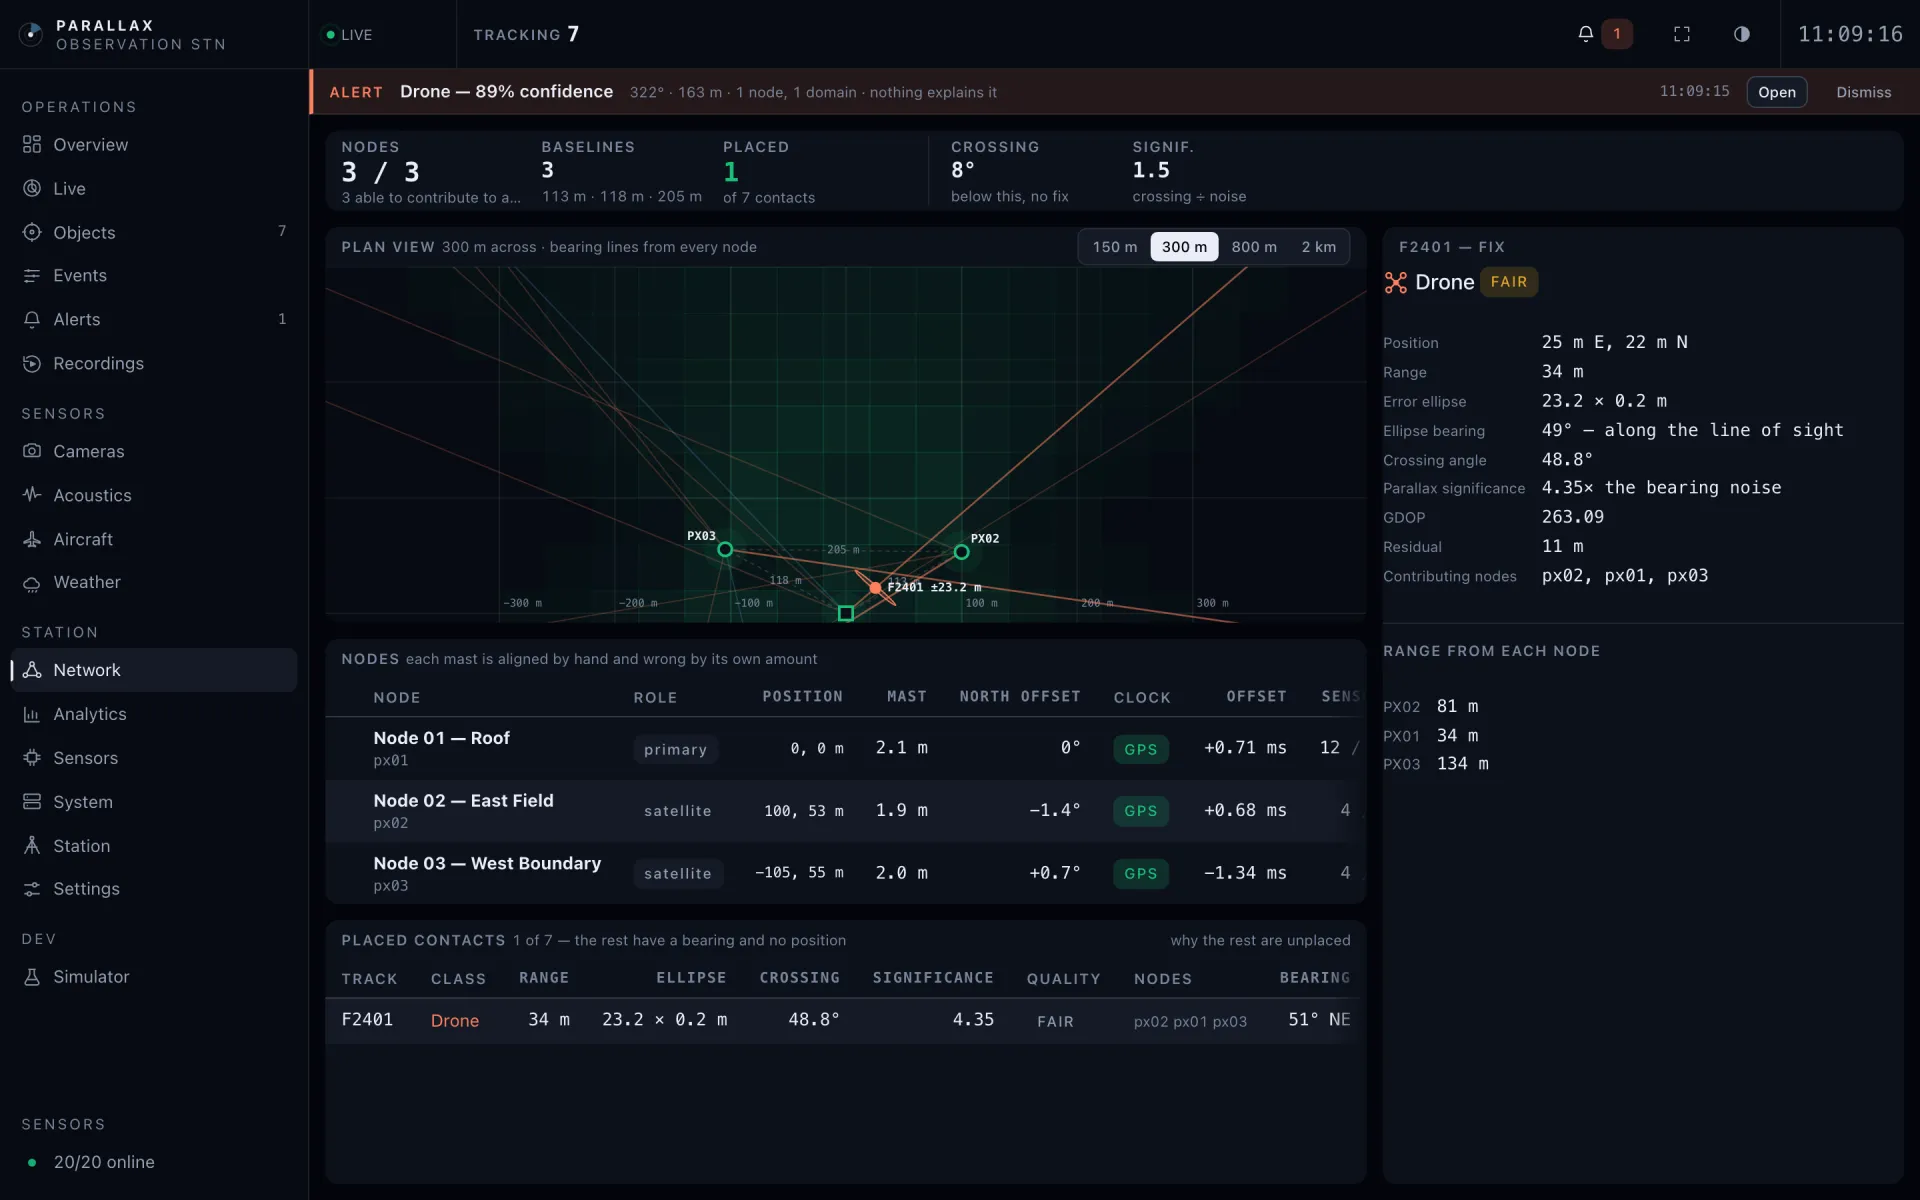
Parallax nustato objekto padėtį sukryžmindama kryptis iš skirtingose vietose stovinčių stiebų – iš čia ir pavadinimas (paralaksas). Stiebai trys: pagrindinis ant stogo, vienas rytiniame lauke ir vienas prie vakarinės ribos. Atstumai tarp jų – 113 m, 118 m ir 205 m. Kiekviena paskelbta padėtis yra išlaikiusi šešis patikrinimus.
Šeši patikrinimai:
- abi kryptys susikerta priekyje, o ne už stiebo;
- linijos nėra beveik lygiagrečios (tikrinama pagal santykinį determinantą);
- paralaksas reikšmingas – santykis ne mažesnis nei 1,5;
- paklaidos elipsė ne didesnė nei 0,8 artimiausio atstumo;
- artimiausias atstumas ne mažesnis nei 25 m;
- kai linijų trys ar daugiau, tikrinama liekana, o kai jų dvi, padėtis yra ne toliau nei 600 m.
Parallax niekada neįrašo spėto skaičiaus: dviejų linijų padėties liekana saugoma kaip tuščia reikšmė (null), o ne nulis, kuris reikštų tobulą atitikimą. Kiekvienai padėčiai skaičiuoti naudojami mazgai, kurių laikrodžiai neviršija leistino nuokrypio.
Viename užfiksuotame paleidime trajektorijos padėtį nustatė visi trys stiebai: paklaidos elipsė 23,2 × 0,2 m, susikirtimo kampas 48,8°, reikšmingumas 4,35 karto, liekana 11 m.
Kaip sujungiami skirtingų sričių duomenys?
Sekdama objektus, sistema stebėjimus susieja pagal kryptį ir trajektorijas laiko atskiras, kol įrodymai parodo, kad tai tas pats objektas, – tada jas sujungia. Tada duomenys derinami dviem būdais:
- Buvimas vertinamas „triukšmingo ARBA“ (noisy-OR) metodu, kiekvienos srities duomenis sujungiant atskirai. Todėl dešimt sutinkančių kamerų vertinamos kaip vienos srities įrodymas.
- Klasė nustatoma svertiniu logaritminiu nuomonių telkiniu, kuris patraukiamas prie išankstinės tikimybės. Tikimybė viršija 0,9, kai sprendimą patvirtina antra sritis, pavyzdžiui, garsas patvirtina vaizdą.
Orai keičia išankstinę kiekvienos klasės tikimybę, bet niekada neužblokuoja aptikimo. Kiekvienas sujungimo skaičius turi paaiškinimą, o objekto kortelėje jie rodomi skiltyje „kodėl stotis padarė tokią išvadą“. Operatorius mato ne tik sprendimą, bet ir tai, kaip jis priimtas.
Kas yra atpažinimas atimties principu?
Atpažinti atimties principu reiškia paaiškinti tai, ką galima paaiškinti, ir kelti signalą dėl to, kas lieka. ADS-B paaiškina bendradarbiaujančius orlaivius: pasak EUROCONTROL, jie patys transliuoja savo tapatybę ir padėtį iš borto sistemų, nelaukdami užklausos. Remote ID paaiškina registruotus dronus. Signalą sukelia skraidantis aparatas, kurio nepaaiškina nė vienas kanalas, nors abu jie klauso.
Pasak EASA, nuo 2024 m. sausio 1 d. Europoje Remote ID privalomas specialiosios kategorijos dronams ir atvirosios kategorijos C1, C2, C3, C5 bei C6 klasių dronams. Jie transliuoja serijos numerį, valdytojo registracijos numerį, piloto arba pakilimo vietą ir drono padėtį. Tai nustato reglamentai (ES) 2019/947 ir 2019/945.
Parallax atskiria „nieko negirdėjo“ nuo „nėra imtuvo“, todėl įrodymas turi tris būsenas: neklauso nė vienas imtuvas; imtuvas veikia, bet nieko negirdėjo; rastas atitikmuo su konkrečiu identifikatoriumi. Kiekvieno paaiškinimo pagrįstumą užtikrina trys apsaugos:
- signalai po kurio laiko nebegalioja;
- signalas nepriklausomai tikrinamas pagal kameras ir mikrofonus, o ne pagal pačios trajektorijos kryptį;
- vienas signalas paaiškina tik vieną objektą.
Užfiksuotame paleidime vienu metu skrenda du dronai. Neregistruotas sukelia ALERT kaip „nepaaiškintas“. Registruotas įrašomas kaip INFO, o tarp jį aptikusių jutiklių nurodyti Remote ID imtuvai.
Kaip sukamoji kamera sprendžia, kur žiūrėti?
Planuoklis sukamąją kamerą valdo pagal prioritetų eilę su histereze, todėl kamera stabiliai laikosi kiekvieno taikinio. Neatpažinti objektai eilėje stovi aukščiau už užtikrintai atpažintus dronus: kamera žiūri ten, kur vaizdas iš arčiau gali pakeisti atsakymą.
Pavojaus signalai atskirti nuo jų siuntimo. Aptikimo sluoksnis nusprendžia, kad objektas vertas signalo, o siuntimo kanalai registruojami pagal pavadinimą ir signalą išsiunčia. Pavojaus signalų taisyklės apima tikėtiną droną, neatpažintą skraidantį objektą, žaibą 10 km spinduliu ir atsijungusį jutiklį. Svarbos lygiai – nuo INFO per INTERESTING, ATTENTION ir ALERT iki CRITICAL.
Kokia sistemos architektūra?
Serveris neturi nė vienos trečiųjų šalių vykdymo priklausomybės – vienintelė jo priklausomybė yra paties projekto branduolio paketas. Jis vykdo TypeScript tiesiogiai Node 24 ar naujesnėje versijoje, HTTP užklausas aptarnauja integruotu Node moduliu su savo maršrutizatoriumi, atnaujinimus realiuoju laiku siunčia per Server-Sent Events kiekvienam kanalui atskirai, o duomenis saugo integruotoje Node SQLite duomenų bazėje WAL režimu. Būklės ir parengties patikroms skirti atskiri adresai.
Naudotojo sąsaja sukurta su React 19 ir Vite, be UI karkaso, grafikų bibliotekos ar piktogramų rinkinio. Radaro kompasas, dangaus profilis, tinklo, garso ir kamerų vaizdai piešiami ant drobės (canvas). Spalvos imamos iš dizaino žetonų, o tikrinimo scenarijus matuoja kontrastą šviesioje ir tamsioje temose. Sistema diegiama per Docker mėlynai žaliu (blue/green) būdu su nginx perjungimu ir atšaukimo scenarijumi. Kodo bazė – daugiau nei 21 000 TypeScript eilučių.
Kiekvienas sprendimas tikrinamas pagal tikrąją padėtį
Parallax turi skaitmeninį dvynį – pasaulį, kuriame žinoma tikroji padėtis. Kiekvienas jutiklis jį stebi savarankiškai. Simuliatoriaus ekrane kiekvienas grandinės sprendimas palyginamas su ta tikrąja padėtimi.
Taip tikslumas išmatuojamas, o ne deklaruojamas. Užfiksuotame paleidime abu dronai ir keleivinis lėktuvas atpažinti teisingai, o vienintelis ALERT buvo neregistruotas dronas. Kadangi kiekvienas jutiklis – viena eilutė stoties konfigūracijoje, vertinama ta pati grandinė, į kurią duomenis siunčia kiekvienas stiebas.
Aptarkime jūsų jutiklių sistemą
Kokias jutiklių ir duomenų sujungimo sistemas kuriame, aprašyta skiltyje jutiklių sistemos, o Parallax ekranus rasite darbų puslapyje. Jei norite aptarti savo aptikimo ar stebėsenos uždavinį, užsisakykite nemokamą 30 min. pokalbį.
Dažni klausimai
Kaip dronų aptikimo sistema atskiria droną nuo lėktuvo ar paukščio?
Parallax sistemoje sprendžia sujungimo sluoksnis. Kameros, mikrofonai ir imtuvai pateikia kryptį ir klasės hipotezes, o sujungimo sluoksnis jas derina tarpusavyje. Sprendimo tikimybė viršija 0,9, kai jį patvirtina antra sritis, pavyzdžiui, garsas patvirtina vaizdą. Tada ADS-B paaiškina orlaivius, o Remote ID – registruotus dronus.
Kokį vaidmenį dronų aptikime atlieka Remote ID?
Parallax ES Remote ID signalus naudoja registruotiems dronams paaiškinti. Kiekvienas signalas nepriklausomai tikrinamas pagal kameras ir mikrofonus, signalai po tam tikro laiko nustoja galioti, o vienas signalas paaiškina vieną objektą. Pavojaus signalas skiriamas skraidančiam aparatui, kurio nepaaiškina nei Remote ID, nei ADS-B, nors abu kanalai klauso.
Kaip nustatyti drono padėtį be radaro?
Trianguliuojant kryptis iš vienas nuo kito nutolusių stiebų. Parallax naudoja tris stiebus, tarp kurių yra 113 m, 118 m ir 205 m. Padėtį parodo krypčių susikirtimas, o paskelbiama ji išlaikius šešis patikrinimus, tarp jų – paklaidos elipsė ne didesnė nei 0,8 artimiausio atstumo.
Kaip patikrinti, ar dronų aptikimo sistema tiksli?
Palyginti jos sprendimus su tikrąja padėtimi. Parallax turi skaitmeninį dvynį – pasaulį su žinomais objektais, kurį kiekvienas jutiklis stebi savarankiškai. Simuliatoriaus ekrane kiekvienas sprendimas palyginamas su ta tikrąja padėtimi. Visi jutikliai jungiami per tą pačią adapterio sąsają, po vieną eilutę stoties konfigūracijoje, todėl vertinama būtent ta grandinė, kuri iš tikrųjų veikia.
Kokius jutiklius naudoja dronų aptikimo sistema?
Parallax naudoja 20 jutiklių trijuose mazguose: nejudamas plataus kampo kameras, apimančias visą dangų, sukamąją kamerą su 32× priartinimu, 8 mikrofonų masyvą, ADS-B imtuvą, ES Remote ID imtuvą, meteorologinę stotelę, žaibų detektorių ir oro kokybės jutiklį. Visi jutikliai jungiami per tą pačią adapterio sąsają.